نبذة عني
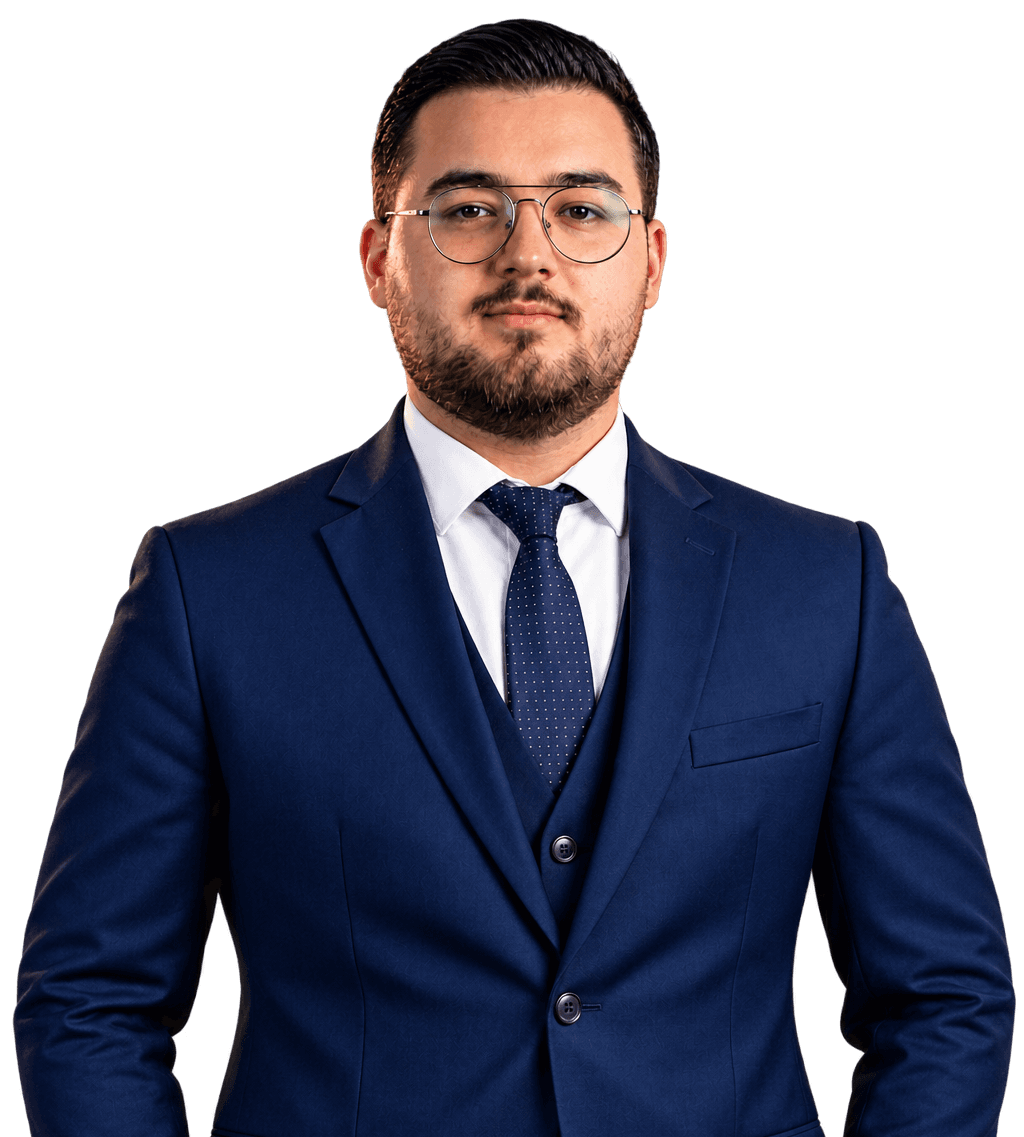
أنا مهندس روبوتات وذكاء اصطناعي، تخرجت من كلية الهندسة المعلوماتية في جامعة حلب عام 2025 بتخصص الذكاء الاصطناعي، وبتقدير امتياز (معدل 85.317/100).
أعمل منذ يونيو 2025 مهندس روبوتات في شركة SWB، حيث أطوّر برمجيات ROS 2 العاملة على روبوتات فعلية، وأبني عليها تطبيقات الذكاء الاصطناعي كالتعرف على الأجسام والتفاعل الصوتي الطبيعي مع الأشخاص. الروبوتات هي المجال الذي تعلمته ذاتيًا بعد التخرج، انطلاقًا من أساس التعلم العميق ومعالجة اللغة الطبيعية الذي بنيته خلال دراستي الجامعية.
أكثر ما يشغلني هو نقطة التقاطع بين الجانبين: تدريب نموذج شيء، وجعله يعمل بموثوقية على عتاد ذي إمكانيات محدودة — محركات ضعيفة، حساس واحد يقوم بدور عدة حساسات، أو اتصال شبكي غير مستقر — شيء مختلف تمامًا. هذا ما ميّز مشروع تخرجي، نظام توصية بكورسات Coursera مدرَّب بالكامل على بيانات جمعتها بنفسي، وأول مشروع لي في ROS 2، حيث بنى روبوتان من طراز Lego EV3 خريطة مشتركة عبر جسر اتصال MQTT.
المشاريع
روبوت منارة الحرمين
2025 — حتى الآنمنصة ROS 2 التي يقوم عليها روبوت خدمي يخدم حجاج وزوار الحرمين الشريفين في مكة المكرمة والمدينة المنورة — ملاحة ذاتية، توثيق وشحن ذاتي، وخط معالجة حساسات يقوم عليه مساعد ذكاء اصطناعي على الشاشة يدعم نحو 25 لغة.
- ROS 2
- Nav2
- SLAM Toolbox
- C++
- Modbus / RS-485
- Point Cloud (PCL)
- REST / WebSocket
- systemd
روبوتان من طراز Lego Mindstorms EV3 يبنيان معًا خريطة واحدة مشتركة، عبر جسر MQTT يربطهما بنظام ROS 2 و SLAM Toolbox — أول مشروع لي في ROS 2، منفَّذ على عتاد لم يُصمَّم أصلًا لتشغيله.
- ROS 2
- Python
- MQTT / Mosquitto
- SLAM Toolbox
- TF2
- Lego Mindstorms EV3 (ev3dev2)
- Gazebo
مشروع تخرج جامعي يوصي بأنسب كورس على منصة Coursera انطلاقًا من وصف نصي حر لما يعرفه المتعلم، مدرَّب بالكامل على بيانات جمعتها ونظّفتها بنفسي مع الفريق.
- Python
- TensorFlow / Keras
- Gensim (Word2Vec)
- NLTK
- BeautifulSoup
- MySQL
- SQLAlchemy
- Django
- Keras-Tuner
المهارات
Languages
- Python
- C++17 / 20
- CUDA
- SQL
- Bash
- CMake
Machine Learning
- scikit-learn
- XGBoost / LightGBM
- Feature engineering
- Hyperparameter search (Optuna)
- Model evaluation & calibration
- Time-series forecasting
Deep Learning
- PyTorch
- TensorFlow / Keras
- CNNs & Vision Transformers
- Reinforcement learning (PPO / SAC)
- Distributed & mixed-precision training
- Model compression
Computer Vision
- OpenCV
- Detection (YOLO / DETR)
- Semantic & instance segmentation
- Stereo & depth estimation
- Visual SLAM / VIO
- Camera calibration
NLP & LLMs
- Hugging Face Transformers
- Fine-tuning (LoRA / QLoRA)
- RAG & vector search
- Embeddings & semantic search
- Tokenization, spaCy / NLTK
- Evaluation & guardrails
Robotics
- ROS 2 (Humble / Jazzy)
- Nav2 & MoveIt 2
- Sensor fusion (EKF / UKF)
- Motion planning
- Real-time control (MPC / PID)
- Behavior trees
Simulation
- NVIDIA Isaac Sim
- Gazebo / Ignition
- MuJoCo
- Domain randomization
- Sim-to-real transfer
- Foxglove / rviz2
MLOps & Deployment
- Docker & CI/CD
- Weights & Biases, MLflow
- ONNX / TensorRT
- Jetson & edge inference
- Data & experiment versioning
- Monitoring & drift detection
Embedded & Hardware
- Linux PREEMPT_RT
- STM32 / FreeRTOS
- CAN / CANopen
- LiDAR, IMU, depth cameras
- Time synchronization
- Hardware-in-the-loop
الخبرة
مهندس روبوتات · SWB
يونيو 2025 — حتى الآنالعمل على نظام ROS 2 وتطبيقات الذكاء الاصطناعي على الروبوتات — من التعرف على الأجسام إلى التفاعل الصوتي الطبيعي مع الأشخاص.
- أتولى منصة ROS 2 لروبوت "منارة"، روبوت خدمي قيد التشغيل الفعلي بالحرمين الشريفين — الملاحة الذاتية، التحكم بالمحركات، ونظام توثيق وشحن ذاتي أعدت كتابته بالكامل من الصفر.
- تطوير وصيانة برمجيات ROS 2 التي تعمل على روبوتات فعلية قيد التشغيل.
- بناء ودمج قدرات ذكاء اصطناعي تطبيقية على الروبوتات، منها التعرف على الأجسام والتفاعل الصوتي مع الأشخاص.
- التحق بالفريق قبل التخرج، ولا يزال يعمل بدوام كامل حتى الآن.
التعليم
- بكالوريوس هندسة معلوماتية · تخصص الذكاء الاصطناعي · جامعة حلب، كلية الهندسة المعلوماتية · تخرج بتقدير امتياز، معدل 85.317/1002021 — 2025
المنشورات
تواصل
لنعمل معًا.
أنا منفتح على الوظائف بدوام كامل والعمل التعاقدي والتعاون المثير للاهتمام — وخاصة كل ما يتعلق بالاستقلالية في العالم الحقيقي. البريد الإلكتروني هو أسرع وسيلة للوصول إليّ.
- المقر
- Aleppo, Syria
- زمن الرد
- خلال يومين تقريبًا